双向离合器在塑料机械中的双向精准控制
发布时间:2026-11-09点击:15次
塑料机械对传动环节的要求,往往不只是“能传递动力”,而是要在正转、反转、停驻、微调和过载回退等状态之间建立清晰且可重复的力学边界。双向离合器作为一类可在正反两个旋转方向传递动力或运动、并在特定条件下实现结合与分离的元件,其作用正是把电气指令、液压动作与机械执行端连接起来,使螺杆、模板、储料及喂料机构获得更可控的位置保持与转矩管理。
双向控制的结构逻辑
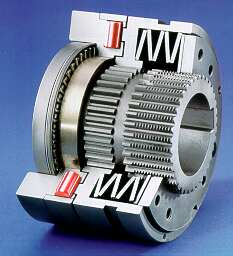
与单向超越离合器只允许单一方向锁止不同,双向离合器通过对称布置的楔紧元件、可控滚柱组或双向楔块机构,使内、外圈在正转与反转两个方向上都具备接合能力。其控制逻辑并非简单“正转合、反转也合”,而是依据主动件与从动件的转速关系、外部操纵状态以及预设工作模式,在以下状态间切换:
• 正向驱动时传递转矩,反向自由或反向受控;
• 反向微调时建立接合,正向保持解楔或预紧;
• 外部指令取消时回到中立状态,避免误动作;
• 出现超限回拖时,按设计路径释放或限--制反转位移。
在滚柱式或楔块式结构中,楔紧元件进入工作型面的窄区后形成自锁接触;退出工作区后,内、外圈恢复相对运动。双向设计的关键,是让两个方向的楔入几何都留有合理摩擦余量,避免某一方向过早打滑或另一方向解楔迟滞。
在注塑设备中的定位与保压辅助
注塑机合模与注射单元对重复定位有较高要求。模板在高速开合模后进入低速贴模阶段,若传动链存在间隙,合模终点会出现微小回弹;保压阶段若螺杆受熔体反压推动后退,则计量精度和制品重量稳定性会受影响。
双向离合器可与滚珠丝杠、伺服电机及制动单元配合,承担两类任务:
一是合模位置的双向保持。正向合模动力传递完成后,离合器在反向受力趋势下提供逆止与微补偿,减少因液压泄漏或丝杠背隙造成的模板漂移。
二是注射与储料轴的回转约束。在保压和松退衔接阶段,对螺杆轴的正反扭矩进行选择性传递,使回吸量、计量长度和残余压力更容易复现。
这里需要明确:双向离合器不直接替代伺服闭环,而是作为传动链中的机械约束层,降低间隙非线性对控制算法的影响。
在挤出与吹塑设备中的转矩管理
挤出机正常运行时,螺杆需要长时间承受稳态驱动转矩;换网、清料、模头调整或断料再启动时,又可能出现瞬态反转或负载突变。双向离合器可在双向驱动与双向限矩之间建立可控关系:
• 正常挤出时,正转动力稳定传递;
• 换模或清理时,允许受控反转,避免电机频繁正反转冲击;
• 喂料与主驱联动时,对辅机轴系进行双向同步或解耦;
• 出现堵转趋势时,通过可控打滑或安全脱开保护减速机与螺杆。
在吹塑储料缸系统中,型坯挤出要求出料速度平稳。双向离合器配合液压马达或伺服机构,可使往复螺杆在储料与注坯两个动作间获得更清晰的转矩边界,减少因回程惯性造成的超调。
精准控制的实现条件
双向精准控制并不是由离合器单独完成的,而依赖三个环节的匹配。
一,型线与摩擦状态匹配。楔块或滚柱工作面的倾角、接触椭圆和表面粗糙度,决定双向楔入是否对称。若正反转摩擦系数差异过大,会出现一侧响应灵敏、另一侧结合滞后。
二,控制时序匹配。离合器应在电机转矩建立到合适区间后再承担负载,而不是在零速冲击下突然锁止。对于可控滚柱结构,还需要考虑操纵件回位与预紧弹簧的一致性。
三,整机反馈匹配。位置编码器、压力传感器与驱动器应识别离合器的结合状态。若仅按电机转角判断模板位置,而未考虑离合器微滑移,长期运行后定位偏差可能累积。
可靠性与误差控制
塑料机械常伴随粉尘、油污、温升和连续启停,双向离合器在设计时应重点控制:
• 楔紧元件公差,避免正反转楔角不对称;
• 保持架刚度,防止多楔块动作不同步;
• 润滑与密封,减少磨粒磨损导致的摩擦系数漂移;
• 热膨胀影响,尤其靠近机筒的传动端需校核温升后的配合间隙;
• 过载判据,明确是限矩打滑、安全脱开还是报警停转。
试制阶段不宜只做静态扭矩试验,还应模拟低速结合、保压微退、反向回抽和连续循环工况,观察正反转锁止重复性与解楔时间是否稳定。
在塑料机械中,双向离合器的价值不在于增加复杂动作,而在于把“正向驱动、反向约束、位置保持和过载释放”纳入同一套机械逻辑。它既能补足伺服与液压系统对间隙和非线性回差的补偿能力,也能在频繁启停、换模清理及负载波动中维持更一致的转矩传递。只有在型线设计、控制时序和整机反馈三者协调的前提下,双向精准控制才能转化为制品重量稳定、模板定位可靠和设备运行更平稳的实际效果。
- 上一篇:没有了
- 下一篇:离合器不回弹怎么回事
 豫公网安备 41032702000152号